Vervangende opdracht OPSYS.
© Harry Broeders. Laatste wijziging: 9 januari 2013
 Deze
pagina is bestemd voor studenten van de Haagse Hogeschool - Academie voor
Technology, Innovation & Society Delft die het vak OPSYS nog moeten afronden.
Voor deze vervangende opdracht is toestemming gegeven door de examencommissie
van TISD op 10 december 2012. Dit is de enige en laatste mogelijkheid om
OPSYS door middel van een vervangende opdracht af te ronden. Studenten die
hier geen gebruik van maken moeten als vervanging het vak
RTSYST volgen.
Opdracht:
Bij deze vervangende opdracht maken we gebruik van het real-time OS
QNX Neutrino. Dit real-time OS is speciaal
ontworpen om gebruikt te worden voor embedded systemen. Wij draaien QNX op
de HHS in lokaal D1.049 op een virtuele machine van VMware, de VMware Player,
gewoon op PC's (lekker goedkoop) maar je moet je voorstellen dat de ontwikkelde
software uiteindelijk als een embedded applicatie moet draaien. QNX Neutrino
en de bijbehorende ontwikkelomgeving QNX Momentics zijn gratis te downloaden
en ook thuis prima te gebruiken. Zie: QNX zelf
thuis installeren.
Let op: QNX is niet meer echt real-time als we QNX op een virtuele
machine draaien. De volgorde waarin de QNX processen worden uitgevoerd is
echter nog wel deterministich (voorspelbaar).
QNX is IEEE POSIX 1003.1 compatible. IEEE POSIX 1003.1 is een standaard voor
UNIX systemen. QNX implementeert ook de real-time faciliteiten uit deze
standaard, de meeste andere UNIX systemen (inclusief Linux) implementeren
deze real-time faciliteiten niet. Er zijn wel enkele real-time versies van
Linux beschikbaar maar ook deze zijn (tenminste degene die bij mij bekend
zijn) niet POSIX compatible. Een ander bekend POSIX compatible RTOS is
VxWorks.
In lokaal D1.049 is op elke PC de VMware player met een QNX Neutrino image
beschikbaar. Alle files die je daar opslaat blijven echter niet bewaard!
Je kunt je files opslaan op een USB memory stick of op je mail.
Doordat QNX POSIX compatible is kun alle Linux commando's toepassen. Een
goede inleiding in het gebruik van UNIX (= Linux = QNX) kun je vinden op:
http://www.cs.duke.edu/csl/docs/unix_course/intro-1.html.
Je kunt onder QNX meerdere virtuele terminals openen. In een terminal window:
-
Kun je commando's uitvoeren.
-
Kun je help aanroepen door Ctrl+Alt+H. Erg handig! QNX
kent het bekende UNIX
man (manual) commando echter niet (wel
een vergelijkbaar commando use).
-
Kun je ook een pop-up menu gebruiken (links klikken op de muis).
-
Is de sneltoets voor copy Ctrl+Alt+C omdat Ctrl+C gebruikt wordt om een programma
af te breken (zoals gebruikelijk in Unix). De sneltoets voor paste is Ctrl+Alt+V.
Ctrl+V laat de versie nummer van het shell programma zien. In alle andere
applicaties is copy "gewoon" Ctrl+C en paste "gewoon" Ctrl+V.
-
Kun je scrollen met Ctrl+Alt+pijltje (omhoog of omlaag).
Opdracht 1a.
Start de VMware player in lokaal D1.049 en start de QNX 6.3.2 image. Als
je deze image voor het eerst start kun je inloggen als root.
Daarna moet je het commando ph intypen om de grafische schil
op te starten.
Start Firefox (knop rechtsboven) en open deze handleiding.
Open een terminal (knop rechts) en probeer een paar van de bekende Linux
commando's zoals pwd, who am i, enz. Maak indien
nodig gebruik van de helpfiles. Maak een directory rtsyst met
daarin een file hallo.txt met de tekst Hallo:
mkdir rtsyst
cd rtsyst
echo "Hallo" >hallo.txt
ls
cat hallo.txt
cd ..
ls
Je kunt bestanden die je wilt bewaren ook op je eigen USB memory stick opslaan.
De image moet echter eerst (eenmalig) zodanig ingesteld worden dat USB apparaten,
inclusief memory sticks, automatisch worden herkend door QNX. Dit gaat als
volgt:
-
Power off de virtual machine. In de VMware balk: Virtual Machine > Power
> Power Off
-
Kies in de VMware balk: Virtual Machine > Virtual Machine Settings...
-
Klik op de Add... knop.
-
Selecteer de USB Controller. Klik op Next >
-
Zet een vinkje bij "Enable high-speed support for USB 2.0 devices", laat
het andere vinkje staan en klik op Finish
-
Klik Ok en start de QNX image weer op.
-
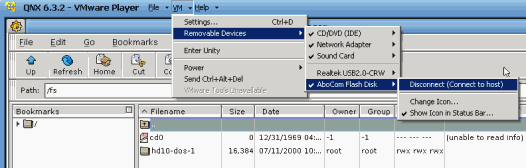
Kies in de VMware balk: Virtual Machine > Removable Devices, zoek de stick
en klik op Connect (disconnect from host)
-
-
Start de File Manager (knop rechts).
-
Ga vanuit de root een map omhoog en kies daarna
fs. De USB stick
moet er nu tussen staan. De naam van de USB stick is bijvoorbeeld:
hd10-dos-1
Je kunt nu in een keer dit directory naar je USB stick kopiëren met
het cp commando:
cp -r rtsyst /fs/hd10-dos-1/
Voor hd10-dos-1 moet je uiteraard de naam van de USB stick,
die je in de File Manager hebt gevonden, invullen.
Verwijder nu het rtsyst directory en zet daarna de files die
je op je USB stick hebt opgeslagen weer terug:
rm -r rtsyst
ls
cp -r /fs/hd10-dos-1/rtsyst .
ls
cat rtsyst/hallo.txt
Aan het eind van elk practicum moet je dus zelf je files opslaan en aan het
begin van het volgende practicum kun je die files dan weer terugzetten. Omdat
je het commando cp -r gebruikt worden ook alle subdirectories meegekopieerd
(deep copy).
Tip: QNX kent net zoals Windows en Linux "command completion" (commado's
en filenames worden automatisch afgemaakt) alleen gebruikt QNX hiervoor niet
de TAB toets maar de ESC toets. |
De ontwikkeltools van QNX (Momentics) zijn gebaseerd op de bekende GNU tools
http://www.gnu.org. Bijna alles wat je
leert over QNX kun je dus ook toepassen op Linux of elk ander UNIX systeem.
Opdracht 1a (vervolg).
Schrijf een klein C of C++ programma met behulp van ped (de
standaard QNX editor) of met vi. Een ANSI C programma moet de
extensie ".c" krijgen en een ANSI C++ programma de extensie
".cpp". Compileer het programma met gcc (voor C
programma's) of g++ (voor C++ programma's) en run het gecompileerde
programma a.out.
gcc test.c
./a.out
Neem dit programma en de uitvoer van dit programma op in je verslag. |
QNX heeft ook veel grafische programma's. Deze programma's kun je via de
Launch button (waarschijnlijk heeft Microsoft de Start geregistreerd ;-)
of via de rechter knoppenbalk opstarten. Enkele handige sneltoetsen:
-
Alt+Tab, Alt+F4: idem als Windows.
-
Alt+F9: minimize window.
-
Alt+F10: maximize window.
-
Alt+Space: open window menu.
QNX heeft ook een grafische File Manager:
-
Je kunt files met bepaalde extensies (bijvoorbeeld .cpp) koppelen met bepaalde
applicaties. Voorbeeld: koppel alle .cpp file met de Workspace editor (wordt
verderop besproken).
-
F11 opent associations window.
-
Druk op de Add... button.
-
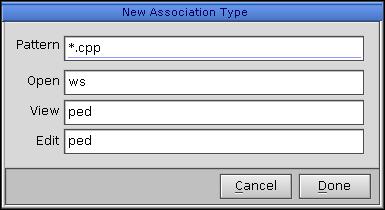
Vul de velden als volgt in:
-
Als je nu dubbelklikt op een file met de extensie .cpp dan wordt deze file
geopend in de workspace editor. Je kunt ook de file selecteren en op Enter
drukken. Als je de file selecteerd en in het popup-menu voor View
of Edit kiest dan wordt de file in de ped editor geopend. Je kunt
ook de file selecteren en op Ctrl+E drukken om de file te editen.
-
De rechten van een file kun je eenvoudig aanpassen door op F9 te drukken
(in plaats van het commando chmod).
Voor het ontwikkelen van software kun je gebruik maken van de op Eclipse
gebaseerde IDE genaamd Momentics. Een korte handleiding kun je
hier vinden.
Voor het ontwikkelen van software kun je ook gebruik maken van het programma
Workspace. Dit programma bestaat uit een code editor, html browser en een
koppeling met sh, make, gdb en ctags. De kleuren moet je even aan wennen
(of aanpassen via Edit, Preferences menu).
-
Je kunt in een edit window help aanroepen door tekst te selecteren en daarna
op Ctrl+Alt+H te drukken. Erg handig!
-
Je moet voordat je op de Make knop drukt eerst de file saven! Anders zit
je nog steeds de oude versie te compileren. Erg onhandig! Gebruik
voordat je gaat compileren dus altijd Ctrl+Shift+S (Save All).
-
Handige functietoetsen:
F1: editor window
Ctrl+F1: open nieuw editor window
F2: browser window
Ctrl+F2: open nieuw browser window
F3: open terminal window
Ctrl+F3: open nieuw terminal window
F11: open make window
F12: open gdb window
Ctrl + Shift + M: make
Ctrl + L: hide/show Left pane
Ctrl + B: hide/show Buttom pane
Alt + pijltje naar rechts: volgende edit/browser/terminal venster
Alt + pijltje naar links: vorige edit/browser/terminal venster
Opdracht 1b.
Download een programma voor het aanmaken van threads in POSIX met
parameteroverdracht: pthread.c met
de bijbehorende makefile. Laad dit
programma in Momentics of Workspace en test het programma. Voeg nu nog een
thread toe aan dit programma. Deze thread moet 40x telkens na 5 ms de boodschap
"Hallo\n" op het scherm zetten. Pas het programma zodanig aan dat alle 3
de threads dezelfde code (functie) gebruiken.
Neem dit programma en de uitvoer van dit programma op in je verslag. |
Deelopdracht 2: Multi-threaded programmeren in POSIX.
In deze deelopdracht maak je kennis met Pthreads door een bestaand multi-threaded
programma te analyseren. We besteden daarbij vooral veel tijd aan het bestuderen
van de real-time scheduling eigenschappen.
Voorbeeld programma in C.
Het probleem dat we gaan analyseren is het zogenaamde producer-consumer
synchronisatie probleem.
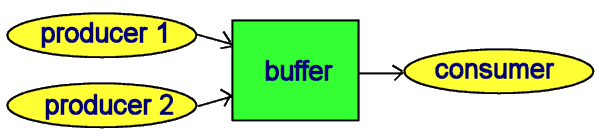
Het voorbeeld programma bestaat uit 3 threads: 2 producers en 1 consumer.
De producers produceren data en zetten dit in een buffer. De consumer leest
de data uit de buffer en consumeert deze data. Vanzelfsprekend moet ervoor
gezorgd worden dat producers en consumer synchroniseren:
-
De consumer moet wachten als de buffer leeg is.
-
De producers moeten wachten als de buffer vol is.
-
De consumer en producers moeten op elkaar wachten bij het gebruik van
gemeenschappelijke variabelen (buffer).
Deze synchronisatie kan met behulp van 3 semaphoren kan worden gerealiseerd:
-
De semaphore
semEmpty telt het aantal lege plaatsen.
Deze semaphore wordt geïnitialiseerd op het aantal plaatsen in de buffer.
De producers roepen een wait (ook wel P of
passeer genoemd) op deze semaphore aan voordat ze iets in de
buffer plaatsen. Hierdoor wordt de semaphore telkens als er 1 plaats in de
buffer gevuld is met 1 verlaagd. Als de semaphore semEmpty 0
is moeten de producers wachten (er zijn geen lege plaatsen meer, dus de buffer
is vol). Nadat de consumer een plaats uit de buffer heeft geleegd wordt een
post (ook wel signal, V of
verhoog genoemd) op de semaphore semEmpty uitgevoerd.
Hierdoor wordt de semaphore telkens als er 1 plaats uit de buffer geleegd
is met 1 verhoogd.
-
De semaphore
semFilled telt het aantal gevulde plaatsen.
Deze semaphore wordt geïnitialiseerd op 0. De consumer roept een
wait op deze semaphore aan voordat iets uit de buffer wordt
gelezen. Hierdoor wordt de semaphore telkens als er 1 plaats in de buffer
geleegd is met 1 verlaagd. Als de semaphore semFilled 0 is moet
de consumer wachten (er zijn geen gevulde plaatsen meer, dus de buffer is
leeg). Nadat de producer een plaats in de buffer heeft gevuld wordt een
post op de semaphore semFull uitgevoerd. Hierdoor
wordt de semaphore telkens als er 1 plaats in de buffer gevuld is met 1 verhoogd.
-
De semaphore
semMutualExclusive zorgt voor wederzijdse
uitsluiting.
Deze semaphore wordt geïnitialiseerd op 1. De consumer en producers
roepen een wait op deze semaphore aan voordat ze de gedeelde
variabelen gebruiken. Als ze klaar zijn met het gebruik van de gedeelde
variabelen wordt een post op deze semaphore uitgevoerd. Dit
zorgt ervoor dat slecht 1 thread tegelijk de gedeelde variabelen kan gebruiken.
De buffer is als volgt globaal gedefinieerd:
#define SIZE 16
char buffer[SIZE];        // buffer voor het opslaan van SIZE char's
int indexGet = 0;         // index waar het volgende element uit de buffer gelezen wordt
int indexPut = 0;         // index waar het volgende element in de buffer geschreven wordt
sem_t semMutualExclusive; // binaire semaphore: zorgt voor wederzijdse uitsluiting
sem_t semEmpty;           // counting semaphore: telt aantal lege plaatsen
sem_t semFilled;          // counting semaphore: telt aantal gevulde plaatsen
Het gebruik van globale variabelen is natuurlijk niet "netjes". Later zullen
we deze variabelen daarom "inpakken" in een class. Maar om te beginnen is
het gebruik van globale variabelen eenvoudiger.
Het type sem_t is gedefinieerd in de header file
semaphore.h.
De link verwijst naar de POSIX standaard (IEEE Std 1003.1) documentatie.
Met behulp van de functie put kan een karakter in de buffer
worden geschreven.
void put(char c) {
   check_errno( sem_wait(&semEmpty) );           // verlaag het aantal lege plaatsen. WACHT als er geen lege plaatsen zijn!
   check_errno( sem_wait(&semMutualExclusive) ); // ga critisch gebied binnen
   buffer[indexPut] = c;
   indexPut++;
   if (indexPut == SIZE) {
      indexPut = 0;
   }
   check_errno( sem_post(&semMutualExclusive) ); // verlaat critische gebied
   check_errno( sem_post(&semFilled) );          // verhoog het aantal gevulde plaatsen.
}
De functies sem_wait en sem_post hebben een return
waarde van 0 als er geen fout is opgetreden. In het geval van een error wordt
-1 teruggegeven en wordt de standaard globale variabele errno
gevuld met het errornummer. In het voorbeeldprogramma is de functie
check_errno geschreven die deze returnwaarde controlleert en
in geval van een error het programma afbreekt met een passende foutmelding.
void check_errno(int error) {
   if (error < 0) {
      perror("Error");
      exit(EXIT_FAILURE);
   }
}
Met behulp van de functie get kan een karakter uit de buffer
worden gelezen.
char get(void) {
   char c;
   check_errno( sem_wait(&semFilled) );          // verlaag het aantal gevulde plaatsen. WACHT als er geen gevulde plaatsen zijn!
   check_errno( sem_wait(&semMutualExclusive) ); // ga critische gebied binnen
   c = buffer[indexGet];
   indexGet++;
   if (indexGet == SIZE) {
      indexGet = 0;
   }
   check_errno( sem_post(&semMutualExclusive) ); // verlaat critische gebied
   check_errno( sem_post(&semEmpty) );           // verhoog het aantal lege plaatsen
   return c;
}
De semaphoren worden in de main functie als volgt geïnitialiseerd:
   check_errno( sem_init(&semMutualExclusive, 0, 1) ); // 1 thread tegelijk toelaten in critische gebied
   check_errno( sem_init(&semEmpty, 0, SIZE) );        // er zijn SIZE lege plaatsen
   check_errno( sem_init(&semFilled, 0, 0) );          // er zijn 0 gevulde plaatsen
De twee producers gebruiken dezelfde code:
void* producer(void* arg) {
   char c = *(char*)arg;
   int i;
   check_errno( sem_wait(&semPrintf) );
   check_errno( printf("Thread: %d met arg: %c gestart\n", pthread_self(), c) );
   check_errno( sem_post(&semPrintf) );
   for (i = 0; i < 1000; ++i) {
      put(c);
   }
   check_errno( sem_wait(&semPrintf) );
   check_errno( printf("Thread: %d gestopt\n", pthread_self()) );
   check_errno( sem_post(&semPrintf) );
   return NULL;
}
Het karakter dat geproduceerd moet worden, wordt (bij het starten van de
thread) als argument doorgegeven. Met behulp van de put functie
worden 1000 karakters in de buffer geplaatst. Met behulp van een
printf wordt het starten en stoppen van de thread gemeld. Er
is een extra semaphore semPrintf gedefinieerd die er voor zorgt
dat de uitvoer niet afgewisseld wordt met de uitvoer van andere threads.
De consumer is als volgt gecodeerd:
void* consumer(void* arg) {
   int i;
   char c;
   check_errno( sem_wait(&semPrintf) );
   check_errno( printf("Thread: %d gestart\n", pthread_self()) );
   check_errno( sem_post(&semPrintf) );
   for (i = 0; i < 2000; ++i) {
      c = get();
      check_errno( sem_wait(&semPrintf) );
      check_errno( putchar(c) );
      check_errno( sem_post(&semPrintf) );
   }
   check_errno( sem_wait(&semPrintf) );
   check_errno( printf("Thread: %d gestopt\n", pthread_self()) );
   check_errno( sem_post(&semPrintf) );
   return NULL;
}
Er worden 2000 karakters uit de buffer gelezen met behulp van de functie
get. Elk karakter wordt met de functie putchar
op het scherm gezet. Ook wordt het starten en stoppen van de thread gemeld.
In de functie main zijn de volgende lokale variabelen gedefinieerd:
   struct sched_param sp, spc, spp1, spp2;
   int p, prioc, priop1, priop2;
   pthread_attr_t ptac, ptap1, ptap2;
   pthread_t ptp1, ptp2, ptc;
   char frikadel='F', kroket='K';
In de functie main krijgt de main thread een hoge prioriteit.
De main thread moet de hoogste prioriteit hebben omdat deze thread de andere
threads start en we willen de onderlinge wisselwerking van deze threads
bestuderen.
Het wijzigen van de prioriteit van een thread is redelijk ingewikkeld. Eerst
moeten met behulp van de functie
pthread_getschedparam
de scheduling parameters worden opgehaald. Deze scheduling parameters zijn
van het type struct sched_param. In deze scheduling parameters
kan dan de prioriteit worden gezet in het dataveld
sched_priority. Tot slot moeten de gewijzigde scheduling parameters
weer aan de thread worden doorgegeven met behulp van de functie
pthread_setschedparam.
   check( pthread_getschedparam(pthread_self(), &p, &sp) );
   sp.sched_priority = 60;
   check( pthread_setschedparam(pthread_self(), SCHED_FIFO, &sp) );
De pthread_xxx functies hebben een return waarde van 0 als er
geen fout is opgetreden. In het geval van een error wordt het errornummer
teruggegeven. De standaard globale variabele errno wordt
niet gevuld met het errornummer. In het voorbeeldprogramma
is de functie check geschreven die de returnwaarde van een pthread
functie controlleerd en in geval van een error het programma afbreekt met
een passende foutmelding.
void check(int error) {
   if (error != 0) {
      fprintf(stderr, "Error: %s\n", strerror(error));
      exit(EXIT_FAILURE);
   }
}
Volgens de IEEE Std 1003.1 kan de prioriteit van een thread ook op een eenvoudige
wijze veranderd worden. Helaas wordt dit in QNX niet
ondersteund.
check( pthread_setschedprio(pthread_self(), 60) ); // Werkt wel volgens IEEE Std 1003.1 maar niet in QNX
 In
dit programma "bakt" de ene producer frikadellen (weergegeven met de letter
F) en "bakt" de andere producer kroketten (weergegeven met de
letter K). De consumer "eet" de frikadellen en kroketten op.
Bij het starten van het programma moeten op de command line 3 parameters
worden meegegeven. Dit zijn achtereenvolgens de prioriteit van de consumer,
de prioriteit van de frikadellen producer en de prioriteit van de kroketten
producer. Deze prioriteiten worden opgeslagen in de variabelen
prioc, priop1 en priop2.
Bij het starten van een thread kan via een variabele van het type
pthread_attr_t onder andere de scheduling policy en de scheduling
priority worden opgegeven. Zie eventueel paragraaf 13.14.2 van het theorieboek.
Een variabele van het type pthread_attr_t kan worden
geïnitialiseerd met de default waarden met behulp van de functie
pthread_attr_init:
   check( pthread_attr_init(&ptac) );
   check( pthread_attr_init(&ptap1) );
   check( pthread_attr_init(&ptap2) );
Met behulp van de functie
pthread_attr_setinheritsched
wordt aangegeven dat bij het opstarten van de thread de scheduling priority
en policy die in de thread attributes zijn opgegeven gebruikt moet worden.
Als je het aanroepen van deze functie vergeet zal voor de op te starten thread
altijd de prioriteit en policy van de parent thread gebruikt worden.
Met behulp van de functie
pthread_attr_setschedpolicy
wordt de scheduling policy opgegeven. In dit programma is gekozen voor de
SHED_FIFO policy. Dit wil zeggen dat bij threads met gelijke
prioriteit geen time slicing wordt gebruikt. Een thread wordt pas afgewisseld
door een thread met gelijke prioriteit als de eerste thread zelf waiting
wordt (bijvoorbeeld doordat een input/output bewerking is aangeroepen). Een
andere scheduling policy die ook door QNX wordt ondersteund is
SHED_RR. Bij deze round-robbin scheduling worden threads met
gelijke prioriteit na het verstrijken van een time-slice afgewisseld.
   check( pthread_attr_setschedpolicy(&ptac, SCHED_FIFO) );
   check( pthread_attr_setschedpolicy(&ptap1, SCHED_FIFO) );
   check( pthread_attr_setschedpolicy(&ptap2, SCHED_FIFO) );
Het opgeven van de prioriteit waarmee een thread gestart moet worden is
omslachtig. Eerst moeten met behulp van de functie
pthread_attr_getschedparam
de scheduling parameters worden opgehaald (uit de thread attributes). Deze
scheduling parameters zijn van het type struct sched_param.
In deze scheduling parameters kan dan de prioriteit worden gezet in het dataveld
sched_priority. Tot slot moeten de scheduling parameters weer
in de thread parameters worden opgeslagen met behulp van de functie
pthread_attr_setschedparam.
   check( pthread_attr_getschedparam(&ptac, &spc) );
   check( pthread_attr_getschedparam(&ptap1, &spp1) );
   check( pthread_attr_getschedparam(&ptap2, &spp2) );

   spc.sched_priority = prioc;
   spp1.sched_priority = priop1;
   spp2.sched_priority = priop2;

   check( pthread_attr_setschedparam(&ptac, &spc) );
   check( pthread_attr_setschedparam(&ptap1, &spp1) );
   check( pthread_attr_setschedparam(&ptap2, &spp2) );
Nu de thread attributes zijn "ingesteld" kunnen de threads worden opgestart
met behulp van de functie
pthread_create:
   check( pthread_create(&ptc, &ptac, consumer, 0) );
   check( pthread_create(&ptp1, &ptap1, producer, &frikadel) );
   check( pthread_create(&ptp2, &ptap2, producer, &kroket) );
De thread ID's van deze threads zijn van het type pthread_t
en worden in de variabelen ptc, ptp1 en
ptp2 opgeslagen.
Vervolgens moet de main thread wachten totdat de andere threads
geëindigd zijn. Bij het beëindigen van de main thread van een proces
worden namelijk ook alle andere threads van het proces gestopt en wordt het
gehele proces beëindigd.
   check( pthread_join(ptc, 0) );
   check( pthread_join(ptp1, 0) );
   check( pthread_join(ptp2, 0) );
Als alle threads beëindigd zijn worden de aangemaakte semaphoren en
thread attributes opgeruimd:
   check_errno( sem_destroy(&semMutualExclusive) );
   check_errno( sem_destroy(&semEmpty) );
   check_errno( sem_destroy(&semFilled) );

   check( pthread_attr_destroy(&ptac) );
   check( pthread_attr_destroy(&ptap1) );
   check( pthread_attr_destroy(&ptap2) );
Dit is in dit geval niet stikt noodzakelijk omdat bij het eindigen van het
proces toch alles automatisch wordt opgeruimd.
Het complete voorbeeld programma in C en de bijbehorende makefile kun je
vinden in de files opdr2.c en
makefile.
Voorbeeld programma in C++.
De buffer uit het voorbeeldprogramma in C is niet erg herbruikbaar. In C++
kun je alle data en functies van de buffer "inkapselen" in de class
CircularBuffer. Door een template te gebruiken
kunnen we een herbuikbaar buffer definiëren dat met elk willekeurig
type gebruikt kan worden. Ook het aantal plaatsen in de buffer kunnen we
met behulp van een template parameter instelbaar maken.
template<typename T, int size>
class CircularBuffer {
public:
   CircularBuffer();           // constructor zorgt voor de initialisatiie van de datamembers
   ~CircularBuffer();
   void put(const T& t);       // schrijf element  in de buffer. WACHT als buffer vol is!
   const T get();              // lees een element uit de buffer. WACHT als buffer leeg is!
private:
   T buffer[size];             // buffer voor het opslaan van size elementen van het type T
   int indexGet;               // index waar het volgende element uit de buffer gelezen wordt
   int indexPut;               // index waar het volgende element in de buffer geschreven wordt
   sem_t semMutualExclusive;   // binaire semaphore: zorgt voor wederzijdse uitsluiting
   sem_t semEmpty;             // counting semaphore: telt aantal lege plaatsen
   sem_t semFilled;            // counting semaphore: telt aantal gevulde plaatsen
};
De semaphoren worden nu geïnitialiseerd in de constructor en opgeruimd
in de destructor.
Het complete voorbeeld programma in C++ en de bijbehorende makefile kun je
vinden in de files opdr2.cpp en
makefile.
Programma analyse.
Opdracht 2a.
Compileer het programma opdr2.c of opdr2.cpp met de bijbehorende makefile
en start dit programma met de prioriteiten: consumer = 22, frikadellen producer
= 21 en kroketten producer = 20.
opdr2.out 22 21 20
Neem de uitvoer van dit programma op in je verslag. Verklaar de uitvoer ook
in het verslag! Wees nauwkeurig in je verklaring. Verklaar waarom eerst alle
frikadellen gebakken worden en pas daarna de kroketten. Verklaar waarom er
geen frikadellen geconsumeerd worden nadat de frikadellenbakker gestopt is.
Om het programma te analyseren kun je eventueel gebruik maken van de
DDD debugger. |
De code van de consumer lijkt inefficient:
In C:
      c = get();
      check_errno( sem_wait(&semPrintf) );
      check_errno( putchar(c) );
      check_errno( sem_post(&semPrintf) );
In C++:
      char c(b.get());
      check_errno( sem_wait(&semCout) );
      cout << c;
      check_errno( sem_post(&semCout) );
Het gebruik van de lokale variabele lijkt overbodig.
In C:
      check_errno( sem_wait(&semPrintf) );
      check_errno( putchar(get()) );
      check_errno( sem_post(&semPrintf) );
In C++:
      check_errno( sem_wait(&semCout) );
      cout << b.get();
      check_errno( sem_post(&semCout) );
Opdracht 2b.
Pas de consumer code in het programma opdr2.c of opdr2.cpp aan zoals hierboven
besproken. Compileer het programma en voer het uit.
opdr2.out 22 21 20
Verklaar de uitvoer in je verslag! (Als het "goed" is loopt het programma
vast.) |
Opdracht 2c.
Compileer het (orginele) programma opdr2.c of opdr2.cpp met de bijbehorende
makefile en start dit programma met de prioriteiten: consumer = 20, frikadellen
producer = 21 en kroketten producer = 22.
opdr2.out 20 21 22
Neem de uitvoer van dit programma op in je verslag. Verklaar de uitvoer ook
in het verslag! Wees nauwkeurig in je verklaring. Verklaar waarom eerst alle
kroketten gebakken worden en pas daarna de frikadellen. Verklaar waarom er
nog kroketten geconsumeerd worden nadat de krokettenbakker gestopt is. Verklaar
waarom dit er 17 zijn! Er passen er toch maar 16 in de buffer? |
Opdracht 2d.
 Probeer nu eens te voorspellen (zonder het programma te runnen)
wat er gebeurd bij de prioriteiten: consumer = 20, frikadellen producer =
21 en kroketten producer = 21.
Denk goed na!
Test je voorspelling door het programma uit te voeren.
opdr2.out 20 21 21
Neem de uitvoer van dit programma op in je verslag. Verklaar de uitvoer ook
in het verslag! Wees nauwkeurig in je verklaring. Verklaar waarom eerst
17 frikadellen gebakken worden. Verklaar waarom het consumeren
van frikadellen en kroketten daarna steeds afwisseld. Verklaar waarom er
nadat de bakkers gestopt zijn nog 17 kroketten geconsumeerd
worden. |
Alternatieve implementatie.
Om threads met elkaar te synchroniseren kunnen we in plaats van semaphoren
ook
mutexen
en
conditionele
variabelen gebruiken. De relevante IEEE Std 1003.1 functies zijn:
-
mutex:
-
conditionele variabele:
Opdracht 2e.
Vervang in het voorbeeld programma de synchronisatie met semaphoren door
synchronisatie met mutexen en conditionele variabelen.
Neem dit programma en de uitvoer van dit programma bij verschillende prioriteiten
op in je verslag. |
Bij het gebruik van semaphoren, mutexen en conditionele variabelen wordt
gemeenschappelijk geheugen gebruikt om te synchroniseren. Het is ook mogelijk
om met behulp van message passing te synchroniseren. De IEEE Std 1003.1
definieert voor dit doel zogenaamde
message
queues. De relevante functies zijn:
Opdracht 3.
Vervang in het voorbeeld programma uit opdracht 2
(opdr2.c
 met
makefile of
opdr2.cpp  met
makefile) de synchronisatie met semaphoren
door synchronisatie met messages. Welke prioriteit moet je aan de messages
geven om het gedrag van het voorbeeldprogramma zo min mogelijk te veranderen.
Neem dit programma en de uitvoer van dit programma bij verschillende prioriteiten
op in je verslag. |
 ,
