Het gebruik van het Simplex3 68HC11 bord in het windmeter project.
© Harry Broeders. Laatste wijziging: 18 juli 2009
Deze pagina is bestemd voor EP1 studenten van de THRijswijk.
Inleiding.
 Het
windmeterproject wordt beschreven in het dictaat van het Ingenieurspracticum.
Op deze webpagina kun je de benodigde software vinden. Je vind hier ook een
beschrijving van de werking en enkele ideëen om deze windmetersoftware
nog beter (of leuker) te maken. Het hart van de windmeter is de
Simplex3 print met daarop de
68HC11 microcontroller. Aan dit
bord wordt een door jou zelf gemaakt windmeterbordje gekoppeld. In het
schema van het
windmeterbordje kun je zien dat de puls afkomstig van de Hall sensor
door het Simplex3 bord kan worden ingelezen via pin C25 van de connector.
De led's kunnen door het Simplex3 bord worden aangestuurd via de pinnen A1
t/m A8 en A19 t/m A22 van de connector. In de
beschrijving van de Simplex3 connector
kun je opzoeken dat pin C25 van de connector verbonden is met pin PA2 van
de 68HC11. Dit is een input capture ingang van de 68HC11 en met behulp van
de input capture timer kunnen we de pulsduur van het signaal afkomsig van
de Hall sensor bepalen. Ook kunnen we de pulsen op deze ingang gedurende
een bepaalde tijd tellen. Maar hierover later meer. De pinnen A1 t/m A8 zijn
verbonden met de pinnen PAA0 t/m PAA7 van de PSD 833F290J. De afkorting PSD
betekent in dit geval Programmable System Device (en dus niet Programma Structuur
Diagram). De pinnen A19 t/m A22 zijn verbonden met PPB0 t/m PPB3 van de PSD.
Deze PSD is een vrij ingewikkelde component waarin verschillende soorten
geheugen (RAM en EEPROM), verschillende I/O poorten, een aantal configureerbare
logische blokken en een JTAG interface om deze blokken te configureren op
één chip zijn geïntegreerd. De
datasheet van
deze component is veel te ingewikkeld om nu (in de P fase) al te kunnen
begrijpen. Wij gebruiken alleen de A en B Input/Output poorten van deze chip
en het RAM geheugen om ons programma te testen. Er zijn C functies beschikbaar
om naar de A en B poorten van de PSD te schrijven. RAM staat voor Random
Access Memory en dit is geheugen dat zowel gelezen als beschreven kan worden
maar dat zijn informatie verliest als de spanning wegvalt. Tijdens het testen
gebruik je het RAM geheugen van de PSD om je programma in op te slaan. Je
kunt het programma later ook in het EEPROM geheugen van de PSD laden. EEPROM
staat voor Electrically Erasable Programmable Read Only Memory dit geheugen
kan alleen uitgelezen worden en niet worden beschreven. Wel kan dit geheugen
op een speciale manier worden geladen (geprogrammeerd) en ook kan het indien
nodig weer worden gewist (niet per byte maar in blokken). Als je programma
in het EEPROM geheugen geladen is hoef je het niet opnieuw te laden als de
spanning wegvalt.
Test programma om de LED's aan te sturen.
We beginnen met een programma waarmee we de A en B poort van de PSD kunnen
aansturen om de led aansturing te kunnen testen. Let op! De 68HC11 heeft
zelf ook I/O poorten waaronder ook een A en B poort maar deze 68HC11 I/O
poorten worden in dit eerste testprogramma niet gebruikt. De PSD op het Simplex3
bordje is zodanig geconfigureerd dat de A en B poorten van de PSD eenvoudig
als input of als output te gebruiken zijn. In het zogenaamde Direction registers
van de PSD kun je voor elke pin van poort A en poort B aangeven of deze pin
als input (default) of als output wordt gebruikt. Vervolgens kun de Data
In registers van de PSD gebruiken voor invoer en de Data Out registers voor
output. Een overzicht van deze registers, met de adressen waar deze registers
zich in de memory map van het Simplex bord, kun je vinden in de onderstaande
tabel.
Registers voor het besturen van poort A en B van de PSD
| Naam |
Adres |
Beschrijving |
| Data In A |
$1200 |
Via dit register kun je de pinnen van poort A inlezen. |
| Data In B |
$1201 |
Via dit register kun je de pinnen van poort B inlezen. |
| Data Out A |
$1204 |
Via dit register kun je de output pinnen van poort A aansturen. |
| Data Out B |
$1205 |
Via dit register kun je de output pinnen van poort B aansturen. |
| Direction A |
$1206 |
Via dit register kun je voor elke pin van poort A aangeven of het een
input (0) of output (1) pin moet zijn. |
| Direction B |
$1207 |
Via dit register kun je voor elke pin van poort B aangeven of het een
input (0) of output (1) pin moet zijn. |
Het PSD (Programma Structuur Diagram) van een eenvoudig programma om leds
te testen ziet er als volgt uit.
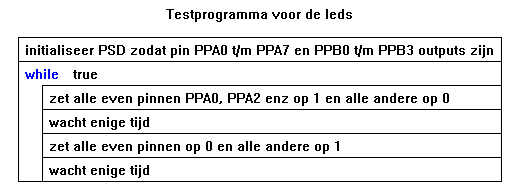
In 68HC11 assemblertaal kan dit als volgt
(testleds.asm)
geïmplementeerd worden:
doa	equ	$1204		Data Out A register van de PSD
dob	equ	$1205		Data Out B register van de PSD
da	equ	$1206		Direction A register van de PSD
db	equ	$1207		Direction B register van de PSD

	org	$2000
	ldaa	#$ff
	staa	da		PPA0 t/m PPA7 output
	ldaa	#$0f
	staa	db		PPB0 t/m PPB3 output, PPB4 t/m PPB7 input (niet gebruikt)
lus	ldaa	#%01010101
	staa	doa		PPA0, PPA2, PPA4 en PPA6 aan rest uit
	ldaa	#%00000101
	staa	dob		PPB0 en PPB2 aan rest uit
	jsr	wacht
	ldaa	#%10101010
	staa	doa		PPA0, PPA2, PPA4 en PPA6 uit rest aan
	ldaa	#%00001010
	staa	dob		PPB0 en PPB2 uit rest aan
	jsr	wacht
	bra	lus

wacht	ldx	#$ffff		wacht enige tijd
nog	dex
	bne	nog
	rts
Hoe je een programma met behulp van THRSim11 op je Simplex3 bord kan draaien
kun je lezen op:
http://bd.eduweb.hhs.nl/simplex3. Als het goed
gaat zie je afwisseld de even en de oneven ledjes branden (misschien kan
je dit programma gebruiken als je de windmeter met Kerst in de boom hangt
;-).
In C kan dit als volgt
(testleds.c)
geïmplementeerd worden:
typedef
unsigned
char
byte;
void
wacht()
{
/* hou de processor even bezig...
*/
int
i;
for
(i=0;
i<10000;
++i)
{
/* niets */
}
}
int
main()
{
volatile
byte*
doa=(byte*)0x1204;
volatile
byte*
dob=(byte*)0x1205;
volatile
byte*
da=
(byte*)0x1206;
volatile
byte*
db=
(byte*)0x1207;
*da=0xff;
*db=0x0f;
while
(1)
{
*doa=0x55;
*dob=0x05;
wacht();
*doa=0xaa;
*dob=0x0a;
wacht();
}
return
0;
}
Verklaring:
-
Met behulp van de typedef wordt
de typenaam byte gedefinieerd. Deze
typenaam kan dan gebruikt worden om pointers naar de registers van de PSD
te definiëren.
-
In C worden hexadecimale constanten gedefinieerd door er
0x voor te zetten. In C kunnen helaas
geen binaire constanten gedefinieerd worden.
-
volatile
byte*
doa=(byte*)0x1204;
Deze regel definieert de variabele
doa als een pointer naar een byte in
de memorymap. Door deze pointer te initialiseren met de hexadecimale waarde
0x1204 wordt ervoor gezorgd dat deze
pointer naar de juiste lokatie in de memorymap wijst. De notatie
(byte*)
die voor de constante staat, heet een "type cast" en is nodig omdat de compiler
anders "denkt" dat we een fout maken door een integer constante aan een
byte* toe
te kennen. De compiler geeft dan een warning, probeer maar. Zie eventueel
http://crasseux.com/books/ctutorial/The-cast-operator.html.
De zogenaamde "type modifier"
volatile is nodig om de compiler te
vertellen dat de lokatie waar de pointer naar wijst geen "normale"
geheugenlokatie is. Dit voorkomt dat de compiler ten onrechte bepaalde
optimalisaties uitvoert. Als
volatile in dit geval wordt weggelaten
dan zou de compiler het wegschrijven van een waarde naar de locatie die door
doa wordt aangewezen
(*doa=0x55;) bij het optimaliseren
kunnen weglaten omdat deze waarde toch nooit meer wordt gelezen. Zie eventueel
http://crasseux.com/books/ctutorial/volatile.html#volatile.
Hoe je een programma met behulp van THRSim11 op je Simplex3 bord kan draaien
kun je lezen op:
http://bd.eduweb.hhs.nl/simplex3. Om het programma
te kunnen compileren kun je de volgende
makefile en het linker script
simplex3.ld gebruiken.
Misschien is het je opgevallen dat het Data Out A en het Data Out B register
achter elkaar in de memory map staan. Dit zelfde geldt voor de Direction
registers. We kunnen twee 8 bits registers die achter elkaar in de memory
map staan benaderen alsof het één 16 bits register is.
16 bits Registers voor het besturen van poort A en B van de PSD
| Naam |
Adres |
Beschrijving |
| Data In |
$1200 |
Via dit register kun je de pinnen van poort A (hoge deel) en B (lage
deel) inlezen. |
| Data Out |
$1204 |
Via dit register kun je de output pinnen van poort A (hoge deel) en B
(lage deel) aansturen. |
| Direction |
$1206 |
Via dit register kun je voor elke pin van poort A en B aangeven of het
een input (0) of output (1) pin moet zijn. |
Het 68HC11 assemblertaal om de leds te testen kan nu eenvoudiger als volgt
(testleds.asm)
geïmplementeerd worden:
doab	equ	$1204		Data Out AB register van de PSD
dab	equ	$1206		Direction AB register van de PSD

	org	$2000
	ldx	#$ff0f
	stx	dab		PPA0 t/m PPA7 en PPB0 t/m PPB3 output, PPB4 t/m PPB7 input
lus	ldx	#%0101010100000101
	stx	doab		PPA0, PPA2, PPA4, PPA6, PPB0 en PPB2 aan rest uit
	jsr	wacht
	ldx	#%1010101000001010
	stx	doab		PPA0, PPA2, PPA4, PPA6, PPB0 en PPB2 uit rest aan
	jsr	wacht
	bra	lus

wacht	ldx	#$ffff		wacht enige tijd
nog	dex
	bne	nog
	rts
In C kan het programma nu ook eenvoudiger geïmplementeerd worden
(testleds.c):
typedef
unsigned
short
word;
void
wacht()
{
/* hou de processor even bezig...
*/
int
i;
for
(i=0;
i<10000;
++i) {
/* niets */
}
}
int
main()
{
volatile
word*
doab=(word*)0x1204;
volatile
word*
dab=
(word*)0x1206;
*dab=0xff0f;
while
(1) {
*doab=0x5505;
wacht();
*doab=0xaa0a;
wacht();
}
return
0;
}
Testprogramma voor de timing.
Om de windsnelheid te kunnen meten moet je de pulsjes afkomstig van de Hall
sensor een bepaalde tijd kunnen tellen. Om een bepaalde tijdsduur te wachten
maken we gebruik van de zogenaamde "Real Time" counter van de 68HC11. Deze
counter zal telkens na 4.096 ms (later in H1 zul je leren dat deze waarde
instelbaar is) het zogenaamde bit RTIF uit het TFLG2 register van de 68HC11
setten. We kunnen dit bit weer resetten door er een 1 naar toe te schrijven.
Nee, dat is geen typefout! Je maakt het RTIF bit 0 door er een 1 naar toe
te schrijven, raar maar waar. Dit is te vergelijken met een repeterende wekker
die telkens na een bepaalde tijd weer afloopt en die je telkens kunt uitdrukken
(je kent dat wel;-). Door nu te tellen hoeveel maal deze "wekker" is afgelopen
kun je de verstreken tijd bepalen. Het TFLG2 register bevindt zich op adres
$1025 van de memory map en bit RTIF is bit 6 van dit register.
In het assembler testprogramma voor de leds kan nu telkens een halve seconde
worden gewacht door de subroutine wacht als volgt aan te
implementeren
(testleds.asm):
wacht	ldaa	#122		wacht 122 * 4.096 ms = (ongeveer) 0.5 sec
nog	ldab	$1025
	andb	#%01000000
	beq	nog		wacht tot RTIF = 1
	ldab	#%01000000
	stab	$1025		maak RTIF 0 (door er een 1 naar toe te schrijven)
	deca			wacht 122 keer
	bne	nog
	rts
In C kan de functie wacht dan als volgt
geïmplementeerd worden
(testleds.c):
typedef
unsigned
char
byte;
void
wacht()
{
/* hou de processor 0.5 sec bezig...
*/
volatile
byte*
tflg2=(byte*)0x1025;
byte
i;
for
(i=0;
i<122;
++i) {
while
((*tflg2&0x40)!=0x40)
{
/* niets */
}
*tflg2=0x40;
}
}
Testprogramma voor de Hall sensor.
 Het van
de Hall sensor afkomstige pulsvormige signaal is aangesloten op ingangspin
PA2 van de 68HC11. Elke keer dat de windmeter een rondje draait zal de Hall
sensor een puls afgeven. De Input Capture Timer van de 68HC11 kan zo ingesteld
worden dat het bit ICF1 uit het TFLG1 register van de 68HC11 wordt geset
bij een opgaande flank op de PA2 ingang. Met behulp van de Input Capture
Timer van de 68HC11 kunnen we ook de tijdsduur tussen 2 pulsen meten maar
daar maken we nu geen gebruik van (dat leer je later in H1 bij de onderwijsmodule
MICB1). Het TFLG1 register bevindt zich op adres $1023 van de memory map
en bit IC1F is bit 2 van dit register. Je maakt het IC1F bit 0 door er een
1 naar toe te schrijven, raar maar daar ben je nu wel aan gewend. Om de Input
Capure timer het IC1F bit bij elke opgaande flank van PA6 te laten setten
moet de waarde $10 naar het TCTL2 register (adres $1021) van de 68HC11 worden
geschreven.
Door nu in de wacht subroutine van het
testleds.asm programma
niet meer een vaste tijd te wachten maar te wachten totdat een opgaande flank
op de PA2 ingang is gedetecteerd zullen de leds "verspringen" als de windmeter
een rondje heeft gedraaid.
doab	equ	$1204		Data Out AB register van de PSD
dab	equ	$1206		Direction AB register van de PSD

	org	$2000
	ldaa	#$10
	staa	$1021		zorg ervoor dat IC1F 1 wordt bij een opgaande flank op PA2
	ldx	#$ff0f
	stx	dab		PPA0 t/m PPA7, PPB0 t/m PPB3 output, PPB4 t/m PPB7 input
lus	ldx	#%0101010100000101
	stx	doab		PPA0, PPA2, PPA4, PPA6, PPB0 en PPB2 aan rest uit
	jsr	wacht
	ldx	#%1010101000001010
	stx	doab		PPA0, PPA2, PPA4, PPA6, PPB0 en PPB2 uit rest aan
	jsr	wacht
	bra	lus

wacht	ldab	$1023
	andb	#%00000100
	beq	wacht		wacht tot IC1F = 1
	ldab	#%00000100
	stab	$1023		maak IC1F 0 (door er een 1 naar toe te schrijven)
	rts
In C kan dit als volgt geïmplementeerd worden
(testleds.c):
typedef
unsigned
char
byte;
typedef
unsigned
short
word;
void
wacht()
{
/* wacht op een opgaande flank van PA2 (Hall sensor)
*/
volatile
byte*
tflg1=(byte*)0x1023;
while
((*tflg1&0x04)!=0x04)
{
/* niets */
}
*tflg1=0x04;
}
int
main()
{
volatile
byte*
tctl2=(byte*)0x1021;
volatile
word*
doab=(word*)0x1204;
volatile
word*
dab=
(word*)0x1206;
*tctl2=0x10;
*dab=0xff0f;
while
(1) {
*doab=0x5505;
wacht();
*doab=0xaa0a;
wacht();
}
return
0;
}
TODO: Onderstaand probleem oplossen!
Hmmm... is die hardware wel OK. Als de windmeter stil staat met de magneet
voor de Hall sensor dan wordt een mooie "pulstrein" opgewekt. Als de windmeter
traag draait ontstaat ook een "pulstreintje" van enkele pulsen (meestal 2)
als de magneet de sensor passeerd. Als de windmeter wat sneller draait komt
er wel netjes 1 puls uit.
De windsnelheidsindicator.
Door nu het tellen van Real Time counter "perioden" en het tellen van pulsen
van de Hall sensor met elkaar te combineren kun je een programma maken waarmee
een indicatie voor de windsnelheid op de leds wordt weergegeven.
Windmeter variabelen tabel
| naam |
type |
omschrijving |
| IC1F |
bit |
bit 2 in het TFLG1 register van de 68HC11 wordt gebruikt om pulsen afkomstig
van de Hall sensor te tellen |
| RTIF |
bit |
bit 6 in het TFLG2 register van de 68HC11 wordt elke 4.096 ms geset en
wordt gebruikt om 2 s af te tellen |
| pulsen |
word |
hierin wordt het aantal pulsen, gedurende 2 s, afkomstig van de Hall
sensor geteld |
| RT_perioden |
word |
hierin wordt het aantal Real Time perioden geteld. 1 periode = 4.096
ms dus 488 perioden = 488 * 4.096 = ongeveer 2 s |
| aantal_leds |
word |
het aantal_leds wat moet branden, wordt elke 2 s berekend met behulp
van de waarde van pulsen |
| patronen |
word[13] |
op plaats X in deze array staat het patroon om de eerste X leds te laten
branden (X = 0 t/m 12) |
| led_partoon |
word |
patroon dat naar de leds wordt gestuurd, wordt elke 2 s gelijk gemaakt
aan patronen[aantal_leds] |
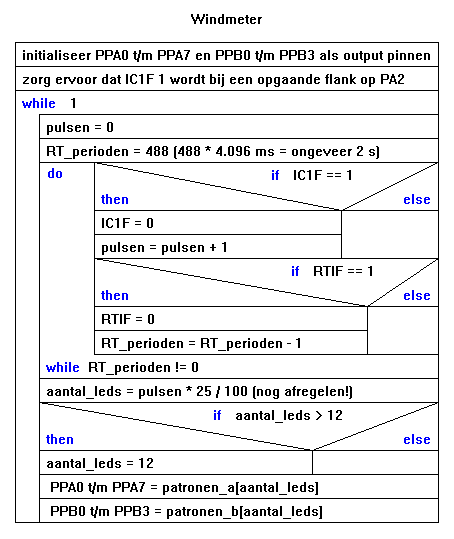
In C kan dit als volgt geïmplementeerd worden
(windmeter.c):
typedef
unsigned
char
byte;
typedef
unsigned
short
word;
int
main()
{
volatile
byte*
tctl2=(byte*)0x1021;
volatile
word*
dab=
(word*)0x1206;
*tctl2=0x10;
*dab=0xff0f;
while
(1) {
volatile
byte*
tflg1=(byte*)0x1023;
volatile
byte*
tflg2=(byte*)0x1025;
volatile
word*
doab=(word*)0x1204;
word
pulsen=0,
RT_perioden=488,
aantal_leds;
word
patronen[13]={0x0000,
0x0100,
0x0300,
0x0700,
0x0f00,
0x1f00,
0x3f00,
0x7f00,
0xff00,
0xff01,
0xff03,
0xff07,
0xff0f};
do
{
if
((*tflg1&0x04)==0x04)
{
*tflg1=0x04;
pulsen=pulsen+1;
}
if
((*tflg2&0x40)==0x40)
{
*tflg2=0x40;
RT_perioden=RT_perioden-1;
}
}
while
(RT_perioden!=0);
aantal_leds=pulsen*25/100;
/* nog afregelen!
*/
if
(aantal_leds>12) {
aantal_leds=12;
}
*doab=patronen[aantal_leds];
}
return
0;
}
In 68HC11 assembler kan dit als volgt geïmplementeerd worden
(windmeter.asm):
doab	equ	$1204		Data Out AB register van de PSD
dab	equ	$1206		Direction AB register van de PSD
tctl2	equ	$1021		TCTL2 register van de 68HC11
tflg1	equ	$1023		TFLG1 register van de 68HC11
tflg2	equ	$1025		TFLG2 register van de 68HC11

	org	$2000
	ldx	#$ff0f
	stx	dab		PPA0 t/m PPA7, PPB0 t/m PPB3 output, PPB4 t/m PPB7 input
	ldaa	#$10		zorg ervoor dat IC1F 1 wordt bij een opgaande flank op PA2
	staa	tctl2		herhaal voor altijd {
*				   herhaal {
lus	clrb			      zet pulsen teller op 0
	ldx	#488		      zet rtperiode teller op 488 (488*4.096 ms = ongeveer 2 s)
test	ldaa	tflg1
	anda	#%00000100
	beq	npuls		      als IC1F == 1 {
	ldaa	#%00000100	         maak IC1F 0 (door er een 1 naar toe te schrijven)
	staa	tflg1
	incb			         verhoog pulsen teller met 1
npuls	ldaa	tflg2		      }
	anda	#%01000000
	beq	test		      als RTIF == 1 {
	ldaa	#%01000000	         maak RTIF 0 (door er een 1 naar toe te schrijven)
	staa	tflg2
	dex			         verlaag rtperiod teller met 1
	bne	test		      }
	ldy	#tabel		   } zolang rtperiod teller ongelijk aan 0
	ldaa	#25		   aantal leds = aantal pulsen * 25 / 100 (nog afregelen!)
	mul
	ldx	#100
	idiv
	xgdx
	cmpb	#12		   als aantal leds > 12 {
	bls	ok		      aantal leds = 12
	ldab	#12		   }
ok	aby			   zet aantal leds om naar patroon voor om leds aan te sturen
	aby			   met behulp van "look up table"
	ldx	0,y
	stx	doab		   stuur patroon naar leds
	bra	lus		}
*
tabel	fdb	%0000000000000000,%0000000100000000,%0000001100000000,%0000011100000000
	fdb	%0000111100000000,%0001111100000000,%0011111100000000,%0111111100000000
	fdb	%1111111100000000,%1111111100000001,%1111111100000011,%1111111100000111
	fdb	%1111111100001111
 Nog doen!
-
Hoe kun je het programma (en de look-up table) in EEPROM krijgen?
-
Hoe kun je de windmeter eenvoudig afregelen.
Mogelijke uitbreidingen:
-
Zorg ervoor dat het maximum continue zichtbaar is door het ledje die bij
de maximale waarde hoort te laten knipperen. Je moet het maximum kunnen resetten
door op PA0 te drukken.
-
Hou het maximum en het minimum bij en display het als op de knop PA1 wordt
gedrukt. Als PA0 wordt ingedrukt moet het maximum en minimum worden gewist.
-
Probeer de formule voor het bepalen van het patroon zodanig aan te passen
dat de ledjes de windkracht in Beaufort (0 t/m 12) weergeven. Zie bijvoorbeeld:
http://www.knmi.nl/voorl/nader/decompletewindschaalvanbeaufort.htm
of
http://www.cs.rug.nl/users/peter/Zeilen/Beaufort/
Mogelijke verbeteringen:
In het eerste semester en tweede semster van de hoofdfase (H1 en H2) leer
je nog veel meer over microcontrollers in het algemeen en de 68HC11 in het
bijzonder. Als je de onderwijsmodulen MICB1 en MICB2 volgt zal blijken dat
er nog andere (betere) mogelijkheden zijn:
-
In plaats van zelf (in de software) de pulsen op PA2 te tellen is het ook
mogelijk om de 68HC11 (in de hardware) de pulsen te laten tellen. De 68HC11
heeft voor dit doel een speciale zogenaamde "pulse accumulator". Je moet
dan wel het signaal afkomstig van de Hall sensor doorverbinden met de ingang
van deze pulse accumulator, pin PA7 van de 68HC11 (dit is pin C30 van de
connector).
-
In plaats van telkens 2 seconden lang de pulsen te tellen kun je ook de tijd
tussen twee pulsen bepalen. Met behulp van deze periodetijd kun je dan de
windsnelheid berekenen. Het voordeel van deze methode is dat de
windsnelheidsmeter veel sneller op veranderingen in de windsnelheid reageerd.